同样是测空速,固定翼飞机、直升机、无人机和 eVTOL 面对的测量条件并不一样:空速管可安装的位置不同,速度和姿态范围不同,周围流场、温度环境、供电和数据接口也各有约束。若只按“空速管”这一名称选一款通用产品,可能无法覆盖平台真正需要的测量参数和工作条件。
温特纳的空速测量系统围绕具体平台和试验目标进行配置。探头形式、温控方式、压力与温度测量、大气数据计算机和数据接口,需要作为相互关联的部分统筹考虑。
安装位置改变探头面对的气流
空速探头测量的是安装位置处的局部气流。机身、机翼、旋翼和螺旋桨会改变周围流场;探头位置或姿态发生变化,测得的总压、静压和来流方向也可能随之变化。FAA的飞行试验指导资料指出,飞行器压力场和流动角度会影响皮托静压测量,位置误差还与安装位置、迎角和马赫数有关。
因此,安装设计不能只看探头是否方便固定。还要考虑探头是否处于有代表性的来流区域,探头轴线与机体基准如何对应,以及旋翼或螺旋桨产生的局部气流会不会影响测量。温特纳可根据平台结构、安装空间和测量目标,对探头外形、主体结构和安装方式进行定制设计。
速度和姿态范围决定测量方案
不同平台的速度范围、动压水平和姿态变化差异明显。需要测量的参数也可能不同:有的任务以空速为主,有的还需要迎角、侧滑角、总压、静压或总温。
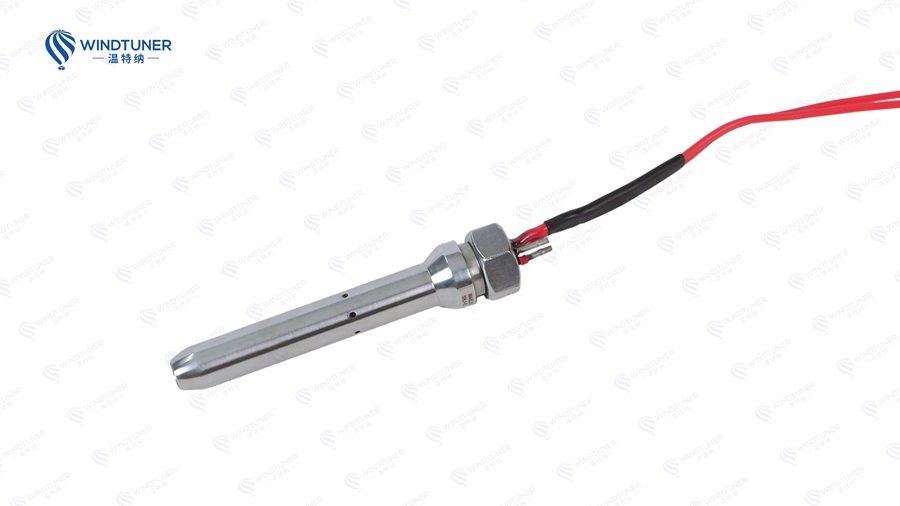
温特纳提供五孔差压式空速测量产品和总静压式空速管等方案。五孔差压式方案通过多个测压孔之间的压力关系,为空速和气流角度等参数解算提供输入;总静压式方案则围绕总压与静压测量配置。具体选用哪种方案,需要看目标参数、速度和姿态范围,以及探头校准条件是否覆盖预期工况。
系统能持续输出数值,不等于它在所有速度和姿态下都同样适用。设计阶段需要明确测量范围和校准边界,并为相应工况安排验证。
温度和防冰,取决于探头要去哪里工作
探头装在什么位置、会遇到怎样的温度和水汽环境,决定了加热和排水是否需要纳入设计。对低温飞行或存在结冰风险的平台,要进一步核对加热功率、温度控制方式和供电条件,避免只考虑“能加热”,却忽略平台的电源约束。
温特纳五孔差压式空速产品可配置集成温度传感器和加热装置,并采用自动温控设计;部分方案还可结合实际任务考虑排水和防冰结构。大气温度传感器承担的是温度测量,探头加热则用于保障探头在相应环境中的工作状态,两项功能需要分别确定需求,再纳入系统设计。
接口适配,要从平台现有设备开始核对
空速测量系统采集压力和温度信息后,还要按项目要求完成计算,并把结果交给显示、记录或其他机载设备。因此,系统配置不能只看传感器本身,还要核对平台现有的通信总线、数据格式、供电条件和安装空间。
温特纳空速测量产品可按项目进行模块化配置,并可配套大气数据计算机。温特纳空速测量系统列有 ARINC 429、CAN 总线接口等选项。具体项目仍需确认目标设备的接口定义、数据格式和输出参数,再确定适配方式;接口名称相同,也不代表接上后就一定能够直接通信。
先整理平台条件,再确定系统配置
方案沟通前,建议先准备几项关键信息:探头安装位置与空间限制、目标速度和姿态范围、需要获取的参数、温度及结冰环境、可用供电、现有通信接口,以及项目要求的校准和验证条件。
这些信息会影响探头形式、温控和排水配置、压力与温度测量方式,以及数据计算和输出接口。温特纳根据平台条件逐项核对,再确定空速测量系统的配置方向,避免前端探头、后端计算设备和平台接口各自选定后才发现无法配合。
不同平台对空速测量的要求,最终会落在具体的安装位置、飞行工况、环境和接口上。选系统时,需要确认探头在目标位置能否获得合适的气流信息,测量范围是否覆盖任务要求,计算和数据输出能否接入现有设备。温特纳围绕这些条件开展方案设计,让空速测量系统的配置有明确的任务依据,也为后续校准和验证留出对应边界。